Podręcznik
2. Sygnały i ich charakterystyki
2.4. Operacja splotu i jej zastosowanie do opisu układów liniowych
Istotną klasą systemów w przetwarzaniu sygnałów są systemy liniowe i niezmiennicze w czasie (LTI, ang. Linear Time-Invariant). Systemy LTI to takie, które spełniają dwa podstawowe warunki:
1. liniowość, na którą składa się jednorodność i addytywność:
-
jeżeli sygnał wejściowy
 systemu jest skalowany za pomocą stałego czynnika
 , wówczas sygnał wyjściowy
 również jest skalowany przez ten czynnik:

-
jeżeli sygnał wejściowy systemu jest sumą sygnałów
 i
 , to aby ten system był addytywny, jego sygnał wyjściowy musi być sumą poszczególnych sygnałów wyjściowych:

2. niezmienniczość w czasie:
-
przesunięcie sygnału
o  powoduje tylko przesunięcie wyjścia o , bez zmiany kształtu:

Powyższe warunki składają się na zasadę superpozycji, którą można analogicznie wyprowadzić dla systemów dyskretnych.
Jeżeli system jest liniowy i niezależny od czasu, to kluczowe staje się pojęcie odpowiedzi impulsowej (ang. Impulse Response). Jest to odpowiedź systemu na pobudzenie w formie impulsu jednostkowego, nazywanego również deltą Diraca (dystrybucja delta)  :

Delta Diraca nie jest funkcją w klasycznym sensie, ale idealizowanym impulsem o nieskończonej amplitudzie i zerowej szerokości – używamy jej przybliżenia. Najczęściej do wizualizacji używa się wąskiego i wysokiego impulsu, np. prostokątnego (rys. 2.4) lub funkcji Gaussa (rys. 2.5).
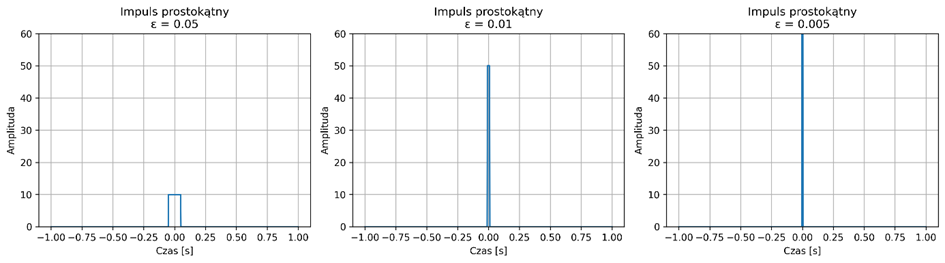
Rys. 2.4. Sekwencja przybliżeń delty Diraca przy użyciu coraz wyższych i węższych impulsów prostokątnych
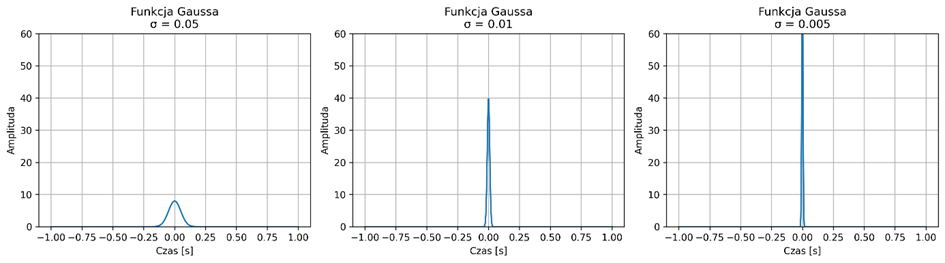
Rys. 2.5. Sekwencja przybliżeń delty Diraca przy użyciu coraz wyższych i węższych krzywych Gaussa
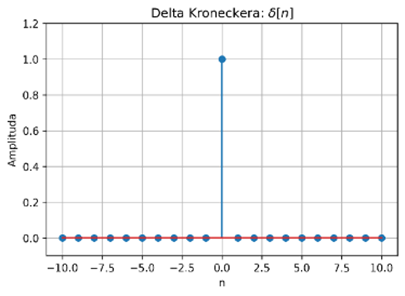
W przypadku sygnałów dyskretnych mamy do czynienia z deltą Kroneckera  :

której graficzne przedstawienie zostało pokazane na rys. 2.6. Sygnał ten jest podstawą koncepcji odpowiedzi impulsowej oraz splotu dyskretnego.
Odpowiedź impulsową oznaczamy  lub
 , odpowiednio dla sygnałów ciągłych i dyskretnych. Jeżeli znamy odpowiedź impulsową systemu LTI, to odpowiedź systemu na pobudzenie dowolnym sygnałem możemy obliczyć jako splot tego sygnału z odpowiedzią impulsową.
Splot (ang. Convolution) jest jednym z fundamentalnych pojęć teorii sygnałów. Jest to operacja matematyczna, która oblicza odpowiedź systemu liniowego na dowolny sygnał wejściowy, nakładając odpowiedź impulsową przesuniętą w czasie.
Splot dla:
- sygnałów ciągłych:

- sygnałów dyskretnych:

gdzie  jest sygnałem wejściowym,
 jest odpowiedzią impulsową systemu oraz
 jest sygnałem wyjściowym, będącym wynikiem splotu. Nakładając odpowiedź impulsową na każdą próbkę sygnału , przesuwając ją w czasie (ciągłym lub dyskretnym) i sumując wpływ wszystkich tych przesunięć, otrzymujemy wynik operacji splotu. Kluczowa jest kolejność wykonywania działań:
1. odwróć w czasie drugi z sygnałów ze względu na  lub
 :

2. przesuń go w czasie o czas  lub o
 próbek:

3. wymnóż pierwszy sygnał ze zmodyfikowanym drugim:

4. scałkuj wynik mnożenia lub zsumuj wszystkie iloczyny próbek.
jest odwracany w czasie, zanim będzie przesuwany i mnożony.Znajomość pojęcia splotu pozwala na zrozumienie podstawowych właściwości impulsu Diraca:
-
splot z
– impuls Diraca jest elementem identycznościowym operacji splotu:
-
splot z przesuniętą deltą
 przesuwa sygnał w czasie o :

Zatem, skoro impuls jednostkowy jest sygnałem, który podany na wejście dowolnego liniowego i niezmienniczego w czasie układu powoduje wygenerowanie odpowiedzi równej odpowiedzi impulsowej tego układu:

to odpowiedź takiego systemu na dowolny sygnał wejściowy jest jego splotem ze znaną odpowiedzią impulsową :

W przypadku sygnałów dyskretnych opis systemów LTI za pomocą splotu jest analogiczny:


Oznacza to, że:

Ponieważ  i
 mają tylko 3 niezerowe próbki, splot będzie miał długość:


otrzymamy kolejne wartości sygnału  . Kolejne kroki zostały przedstawione w tabeli:
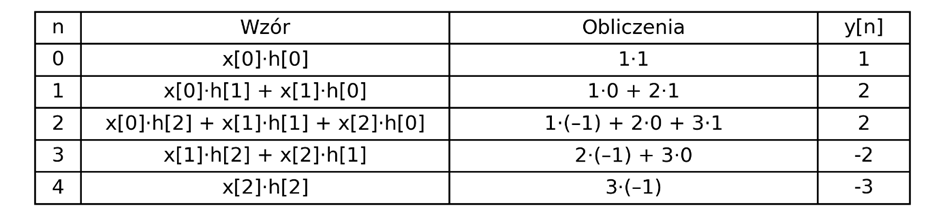
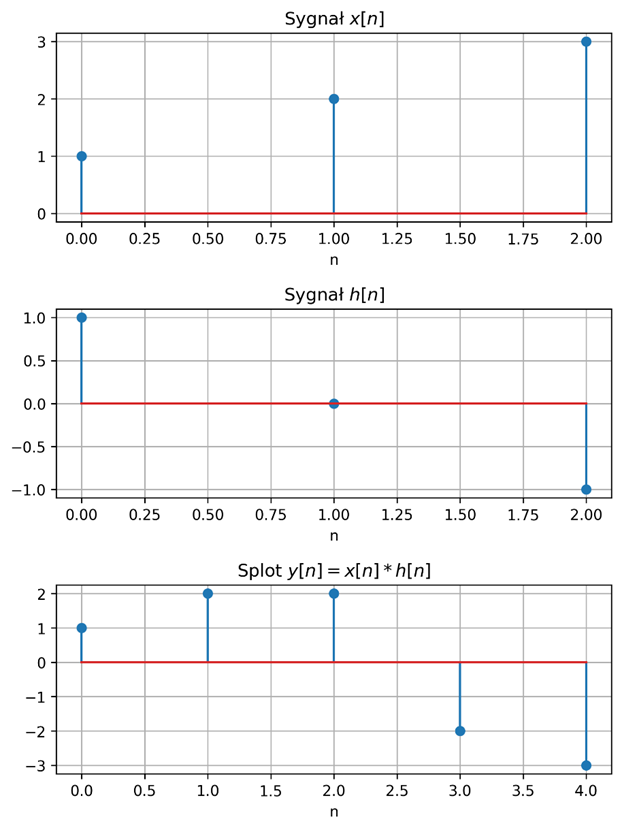
Poniżej przedstawiono wykresy sygnałów i ich splotu: